


Wprowadzenie produktu
Pięcioosiowy robot do transportu materiałów-(CRP-RA21-70T5) to urządzenie automatyki przemysłowej zaprojektowane z myślą o wydajnym transporcie materiałów o średniej- i-wielkiej skali. Wykorzystując precyzyjny pięcioosiowy układ zawieszenia-, równoważy elastyczność i ładowność, dzięki czemu nadaje się do zastosowań takich jak przenoszenie półproduktów między liniami produkcyjnymi, układanie pudeł w magazynach logistycznych oraz załadunek i rozładunek ciężkich części. Jego zwarta konstrukcja, stopień ochrony IP67 i inteligentna technologia sterowania zapewniają stabilną obsługę materiału, jednocześnie dostosowując się do gęsto upakowanych warsztatów i trudnych warunków pracy. Pomaga to firmom obniżyć koszty pracy i poprawić efektywność przepływu materiałów, dzięki czemu jest szczególnie przydatne w scenariuszach produkcyjnych, w których kluczowa jest zarówno dokładność trajektorii obsługi, jak i ładowność.
Funkcje funkcjonalne
- Rozpiętość ramion 2,13 m, duża nośność, duży zakres roboczy i duża elastyczność.
- Duża prędkość działania, powtarzalna dokładność pozycjonowania, odpowiednia do przenoszenia, montażu, szlifowania i innych scenariuszy.
- Wbudowane-kable i tchawica redukują zakłócenia zewnętrzne, są wygodniejsze w użyciu dla klientów i poprawiają wydajność działania.
- Skonfigurowano kartę zatrzymania awaryjnego bezpieczeństwa, niezależną od systemu sterowania, a także zastosowano importowany przekaźnik wymuszonego rozłączenia, aby zapewnić zatrzymanie awaryjne z podwójnym-obwodem, aby zapewnić niezawodność zatrzymania awaryjnego.
- Wbudowany-filtr trój-fazowy skutecznie izolujący zakłócenia zewnętrzne i zapobiegający zakłóceniom wewnętrznym.
- Nadwozie wyposażone jest w podwójne rury powietrzne, aby sprostać potrzebom transportu.
- Zoptymalizowany pod kątem scenariuszy pakowania i paletyzacji, z precyzyjną obsługą i dużą mocą, dzięki czemu praca nad kodem jest łatwa.
Parametry techniczne korpusu robota
|
Model |
CRP-RA21-70T5RA21 |
|
|
Forma ramienia |
Pionowe wiele połączeń |
|
|
Stopień swobody |
5 osi |
|
|
Maksymalna ładowność |
70 kg |
|
|
Maksymalna podróż |
Oś 1 |
-180 stopni ~ 180 stopni |
|
Oś 2 |
-140 stopni ~ 92 stopni |
|
|
Oś 3 |
-87 stopni ~ 135 stopni |
|
|
Oś 4 |
/ |
|
|
Oś 5 |
-125 stopni ~ 125 stopni |
|
|
Oś 6 |
-360 stopni ~ 360 stopni |
|
|
Maksymalna prędkość |
Oś 1 |
175 stopni /S |
|
Oś 2 |
175 stopni /S |
|
|
Oś 3 |
180 stopni/S |
|
|
Oś 4 |
/ |
|
|
Oś 5 |
250 stopni/S |
|
|
Oś 6 |
340 stopni/S |
|
|
Dopuszczalny moment obrotowy |
Oś 4 |
/ |
|
Oś 5 |
240N.m |
|
|
Oś 6 |
135N.m |
|
|
Dopuszczalny moment bezwładności |
Oś 4 |
/ |
|
Oś 5 |
27kg.m2 |
|
|
Oś 6 |
11kg.m2 |
|
|
Masa ciała robota |
540 kg |
|
|
Maksymalna odległość zasięgu |
2130mm |
|
|
Wielokrotna dokładność pozycjonowania |
±0,05 mm |
|
|
Tryb instalacji |
Uziemienie, montaż do góry nogami, montaż na ścianie |
|
|
Interfejs ciała |
Zarezerwowane wejście/wyjście |
26Pin |
|
Zarezerwowany gaz |
2*φ10mm |
|
|
Środowisko instalacyjne |
Temperatura otoczenia |
0 ~ 45 stopni |
|
Wilgotność względna |
20% ~ 80% wilgotności względnej (bez kondensacji) |
|
|
Wibracja |
Poniżej 0,5G |
|
|
Inni |
Instalacja robota musi odbywać się z dala od: łatwopalnych lub żrących cieczy lub gazów, źródeł zakłóceń elektrycznych |
|
|
Poziom IP |
Korpus IP54, nadgarstek IP67 |
|
|
Zalety |
Zwarta konstrukcja, duża prędkość, wysoka precyzja, duża rozszerzalność i łatwa obsługa |
|
|
Aplikacja |
Obsługa, paletyzacja, załadunek i rozładunek |
|
|
Konfiguracja szafy elektrycznej |
G15A |
|
*Warunki pomiaru:
(1) Robot jest stabilnie zamocowany na płaskim podłożu;
(2) Badanie w odległości 2900 mm od środka obrotu przegubu JT1;
(Poziom hałasu zmienia się w zależności od warunków, hałas w tle ma pewien wpływ)
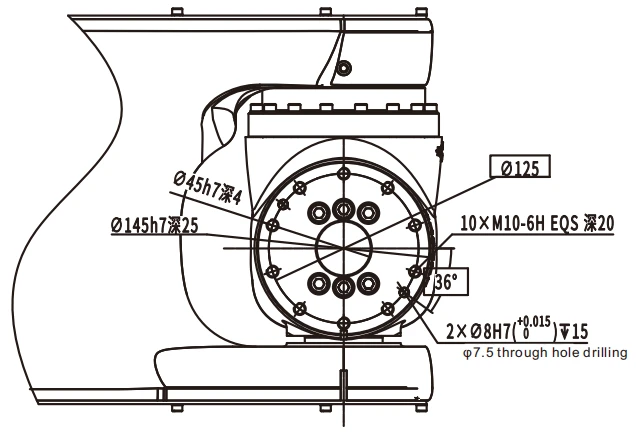
Rozmiar kołnierza
Wykres zakresu roboczego

Często zadawane pytania
P: Jakie praktyczne problemy z obsługą może rozwiązać ten pięcioosiowy robot-do transportu materiałów dzięki zasięgowi 2,13 m i dużemu udźwigowi?
Odp.: Zasięg wynoszący 2,13 m i duża ładowność maszyny CRP-RA21-70T5 pozwalają na obsługę wielo-stacji-transferów obszarowych (np. z końca linii produkcyjnej na półki magazynowe) lub paletowanie-palet o wysokim wzroście (np. układanie 3-4 pudeł w stosy), co pozwala na pokrycie szerszego zakresu roboczego bez częstych ruchów podstawy robota. Co więcej, jego duża ładowność pozwala mu z łatwością przenosić-średnie i duże materiały (np. części ciężkich maszyn, w pełni załadowane kartony), unikając utraty wydajności związanej z obsługą partii. Nadaje się do jednorazowego przenoszenia dużych i ciężkich materiałów.
P: Ten robot jest oznaczony jako „nadaje się do przenoszenia, montażu, polerowania itp.” W jaki sposób zapewnia skuteczność operacyjną w różnych scenariuszach?
Odp.: Dzięki dużej prędkości roboczej i powtarzalnej dokładności pozycjonowania robot poprawia przepływ materiału i skraca czas oczekiwania w scenariuszach obsługi. Precyzyjnie wyrównuje części ze stanowiskami montażowymi w scenariuszach montażu, unikając błędów montażowych spowodowanych odchyleniami w położeniu. W scenariuszach polerowania stabilnie kontroluje trajektorię ramienia robota, zapewniając jednolitą siłę i precyzję polerowania. Ta możliwość dostosowania do wielu-scenariuszy pozwala temu pięcioosiowemu-robotowi do transportu materiałów szybko przełączać się między różnymi zadaniami bez konieczności dodatkowych modyfikacji.
P: Jakie korzyści ma-wbudowany kabel i tchawica w codziennym użytkowaniu i konserwacji?
Odp.: Wbudowany-kabel i konstrukcja tchawicy zapobiegają splątaniu, ścieraniu lub zaczepianiu kabli zewnętrznych o materiały, redukując przestoje spowodowane awarią kabli. Eliminuje również potrzebę dodatkowego zewnętrznego zarządzania kablami, upraszczając instalację i uruchomienie oraz ułatwiając rozpoczęcie pracy. Rutynowa konserwacja wymaga jedynie sprawdzenia wewnętrznych rurociągów pod kątem nieszczelności (np. wycieków powietrza z rurociągów, izolacji kabli), co eliminuje potrzebę częstego-przeprowadzania zewnętrznego okablowania, co dodatkowo poprawia wydajność operacyjną i niezawodność sprzętu.
P: Jakie są zalety niezależnej karty zatrzymania awaryjnego z importowanym przekaźnikiem-wymuszonego wyłączania w porównaniu z konwencjonalnymi konstrukcjami zatrzymania awaryjnego?
Odp.: „Płytka zatrzymania awaryjnego bezpieczeństwa” CRP-RA21-70T5, niezależna od systemu sterowania, może wyzwolić „zatrzymanie awaryjne z podwójnym-obwodem” za pośrednictwem zaimportowanego przekaźnika wymuszonego-wyłączenia, nawet jeśli w głównym systemie sterowania wystąpi anomalia, eliminując potencjalne ryzyko awarii zatrzymania awaryjnego z jednym obwodem. Podczas przenoszenia ciężkich materiałów (takich jak duże palety) w sytuacji awaryjnej można szybko odciąć zasilanie, aby zapobiec przesuwaniu się materiału lub kolizji na skutek bezwładności, zapewniając bezpieczeństwo personelu i sprzętu.
P: W jaki sposób wbudowany-filtr trój-fazowy zapewnia stabilną pracę robotów w warsztacie wyposażonym w wiele-sprzętu?
Odp.: „Wbudowany-filtr-trójfazowy” skutecznie izoluje zakłócenia elektromagnetyczne generowane przez inne duże urządzenia w warsztacie (takie jak obrabiarki i falowniki), jednocześnie zapobiegając wpływowi zakłóceń wytwarzanych przez robota na otaczający sprzęt. Na przykład na liniach produkcyjnych, na których współpracuje wiele zautomatyzowanych urządzeń, może to zapobiec opóźnieniom w ruchu robota i błędom pozycjonowania spowodowanym wahaniami napięcia lub zakłóceniami sygnału, zapewniając ciągłe i stabilne operacje, takie jak przenoszenie materiałów i paletowanie, oraz redukując przerwy w produkcji spowodowane zakłóceniami.
P: Jaką konkretną rolę odgrywa konstrukcja z podwójną rurą powietrzną w korpusie maszyny w scenariuszach pakowania i paletyzacji?
Odp.: Konstrukcja „podwójnych rur powietrznych” umożliwia jednoczesne podłączenie dwóch różnych typów efektorów końcowych (takich jak przyssawka próżniowa i chwytak mechaniczny) lub zapewnienie podwójnych źródeł powietrza dla pojedynczego siłownika. W scenariuszach pakowania przyssawki próżniowe mogą chwytać cienkie opakowania, podczas gdy chwytaki mechaniczne mogą zabezpieczać sztywne pudełka opakowaniowe. W scenariuszach paletyzacji podwójne przewody powietrzne zapewniają stabilne ciśnienie powietrza w chwytaku/przyssawce, zapobiegając spadaniu materiału z powodu niewystarczającego dopływu powietrza. W połączeniu z funkcjami zoptymalizowanymi pod kątem scenariuszy pakowania i paletyzacji, konstrukcja ta dodatkowo poprawia wydajność i niezawodność w tych scenariuszach.
Popularne Tagi: pięcioosiowy robot do transportu materiałów, Chiny producenci, dostawcy, fabryka pięcioosiowych robotów do transportu materiałów


